

公司动态
在线实时动态 了解穆特第一资讯

六自由度平台依托并联 Stewart 机构,可同步实现 X/Y/Z 三轴平移与俯仰、偏航、滚转三轴姿态调节,精度性能是决定仿真、装调、标定试验真值可信度的核心指标,广泛服务于高端装备精密测试领域。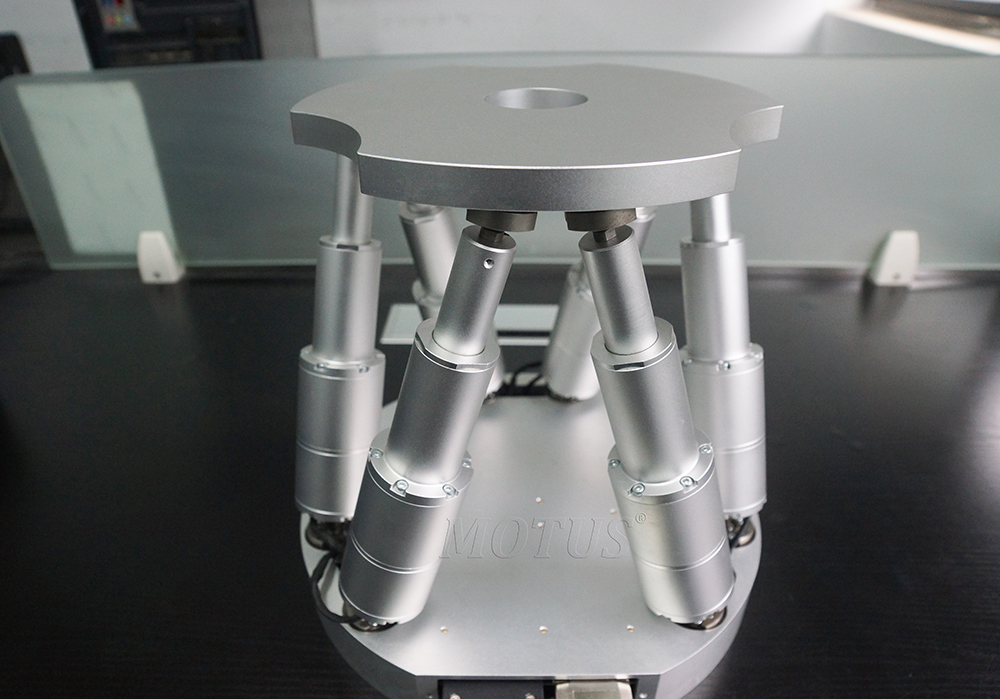
平台精度由机械本体、传感反馈、运动控制三大体系共同保障。结构上采用航空硬铝或高强钢台面,关键铰点选用轴承钢搭配自润滑衬套,经过完整去应力时效处理,降低高动态载荷下的形变蠕变,从源头抑制结构误差。支链搭载高分辨率光栅尺与绝对式编码器,构建全闭环反馈链路,实时采集位移、姿态数据,配合毫秒级运动学解算与动态误差补偿算法,实现微米级定位、高一致性重复定位,保障多轴联动过程同步性,规避耦合扰动带来的姿态偏移。
区别于普通运动机构,六自由度平台精度考核包含定位精度、重复定位精度、姿态角精度、微动分辨率多项指标。在连续往复、高加速机动工况下,仍可维持稳定的位姿输出,保证每一次试验轨迹可复现、数据可对比,解决传统试验台姿态控制离散、真值偏差大的痛点。
稳定的微米级精度,支撑多领域高精尖试验需求。在光学自动化领域完成透镜耦合、光路对准;在航空航天领域实现舱段精密装配、敏感器地面半实物仿真;同时适配精密加工对位、生命科学显微操作、汽车零部件动态测试、高校前沿科研试验等场景。
作为国产精密试验装备,我们坚持精度可控、指标可标定、数据可溯源,以稳定可靠的六自由度位姿复现能力,替代大量外场试验,帮助科研与工业客户提升测试效率、降低试验成本,为各类复杂工况仿真测试提供可靠硬件支撑。
